


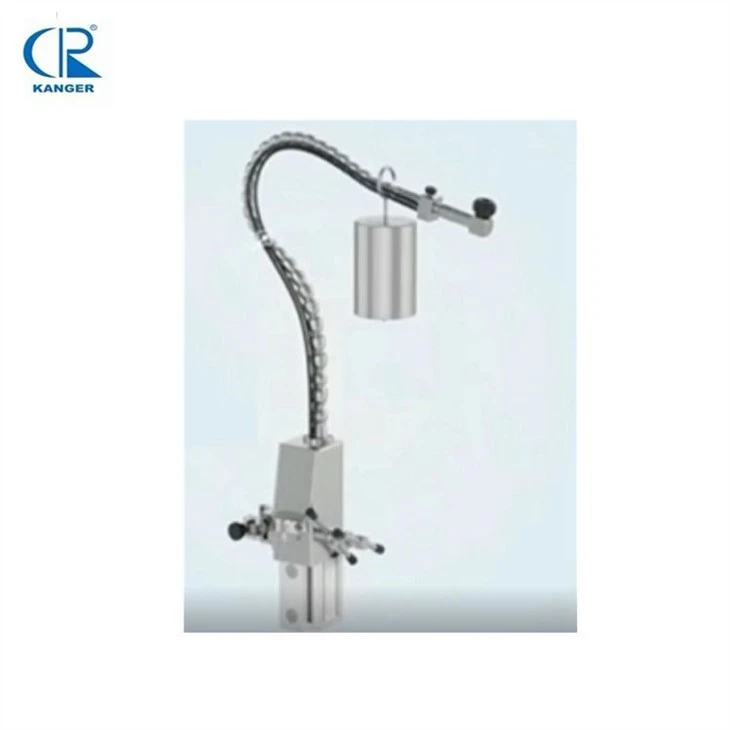


ระบบวางตำแหน่งที่วางแขนผ่าตัด
ความเป็นมา ในการผ่าตัดผ่านกล้องแบบดั้งเดิม กล้องส่องกล้องจะจัดการโดยผู้ช่วยกล้องตามคำแนะนำด้วยวาจาของศัลยแพทย์ ดังนั้นจึงมีความต้องการอย่างมากสำหรับที่วางกล้องส่องกล้องซึ่งให้มุมมองที่เหมาะสมโดยสังหรณ์ใจและมีเสถียรภาพที่ดีเยี่ยม วิธีการแขนหุ่นยนต์ที่ขับเคลื่อนด้วยแรงลมได้รับการพัฒนาขึ้นเพื่อยึดและควบคุมกล้องส่องกล้อง แขนหุ่นยนต์ควบคุมโดยการเคลื่อนไหวของศีรษะของผู้ใช้ ซึ่งวัดด้วยไจโรสโคปที่ติดอยู่กับศีรษะและลำตัวของผู้ปฏิบัติงาน ผลลัพธ์จากการทดลองเรายืนยันแล้วว่าการติดตามศีรษะสามารถทำได้อย่างถูกต้องโดยใช้วิธีที่เสนอ ผลการทดลองพบว่าที่วางกล้องแบบหุ่นยนต์มีลักษณะไดนามิกเพียงพอที่จะติดตามการเคลื่อนไหวของศีรษะของผู้ปฏิบัติงานได้อย่างรวดเร็ว สรุป ระบบควบคุมตัวยึดกล้องส่องกล้องได้รับการพัฒนาแล้ว ในระบบนี้ กล้องส่องกล้องจะถูกยึดไว้โดยแขนหุ่นยนต์ที่ขับเคลื่อนด้วยระบบนิวแมติกซึ่งควบคุมให้ติดตามการเคลื่อนไหวของศีรษะของผู้ปฏิบัติงาน


ป้ายกำกับยอดนิยม: ระบบแขนวางตำแหน่งผู้ถือผ่าตัด จีน ซัพพลายเออร์ ผู้ผลิต โรงงาน ขายส่ง ราคาถูก ราคา ในสต็อก ส่วนลดการซื้อ
คุณอาจชอบ


ส่งคำถาม